
Exploration des données
Forfait : FreeLire un nuage de données projeté, et savoir ce que la projection montre fidèlement et ce qu'elle cache.

Problèmes business
- Vérifier si des groupes calculés recoupent une catégorie que le métier connaît déjà.
- Repérer les points qui sortent du lot sans écrire une requête par critère.
- Isoler un sous-ensemble à la main et en faire un groupe réutilisable dans les analyses.
Problèmes académiques
- Montrer qu'une projection déforme, et sur quels points précisément.
- Lire deux variables qualitatives à la fois sur un même nuage, par la couleur et par la forme.
- Faire voir un paradoxe de Simpson : des droites par groupe inclinées à l'inverse de la droite globale.
Méthodes et garanties
- Mise à l'échelle en deux étages, colonnes puis lignes, avant la projection.
- Pente et r² calculés sur les valeurs brutes des colonnes : ils ne bougent pas quand la caméra tourne.
- Le filtrage lit au choix les coordonnées d'origine ou les coordonnées projetées.
Colorer et marquer les points par ce qui les distingue
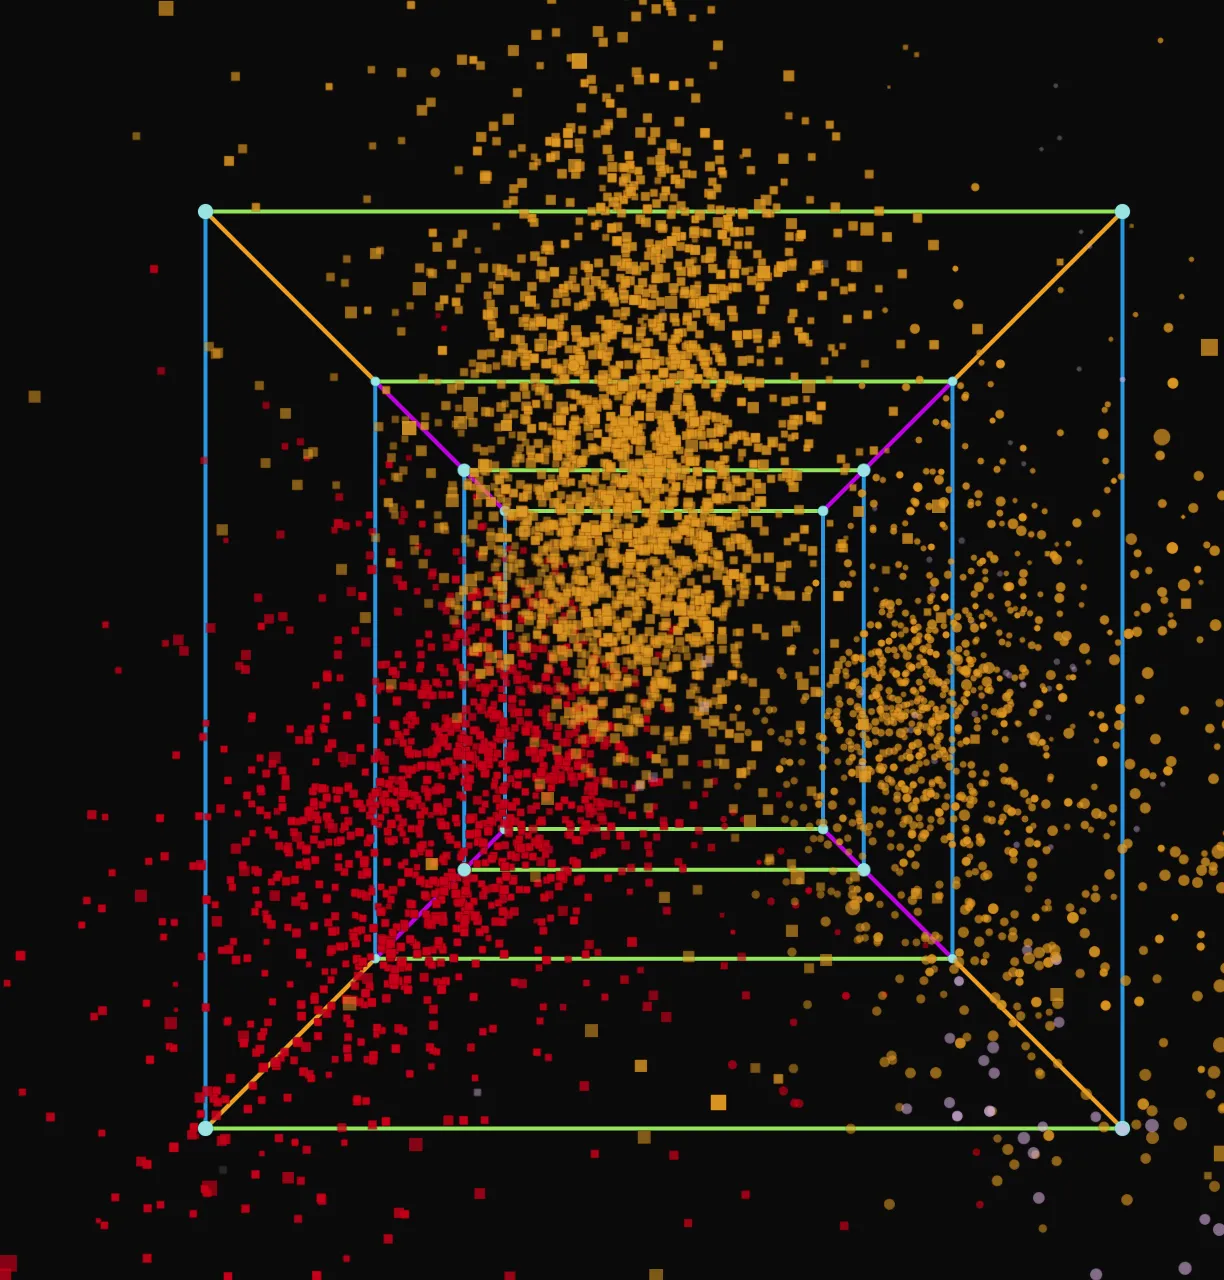
Cinq rôles peuvent donner sa couleur à un point, empilés par priorité : les groupes tracés à la main, puis le cluster, la cible, le traitement et le segment. Un point qui n'a pas de groupe manuel prend la couleur de son cluster, et ainsi de suite.
Shape By encode un second rôle par la forme du point. On lit alors deux variables qualitatives d'un coup : ici, la couleur dit le cluster trouvé par la chimie, la forme dit la vraie couleur du vin.
Savoir quels points la projection représente fidèlement
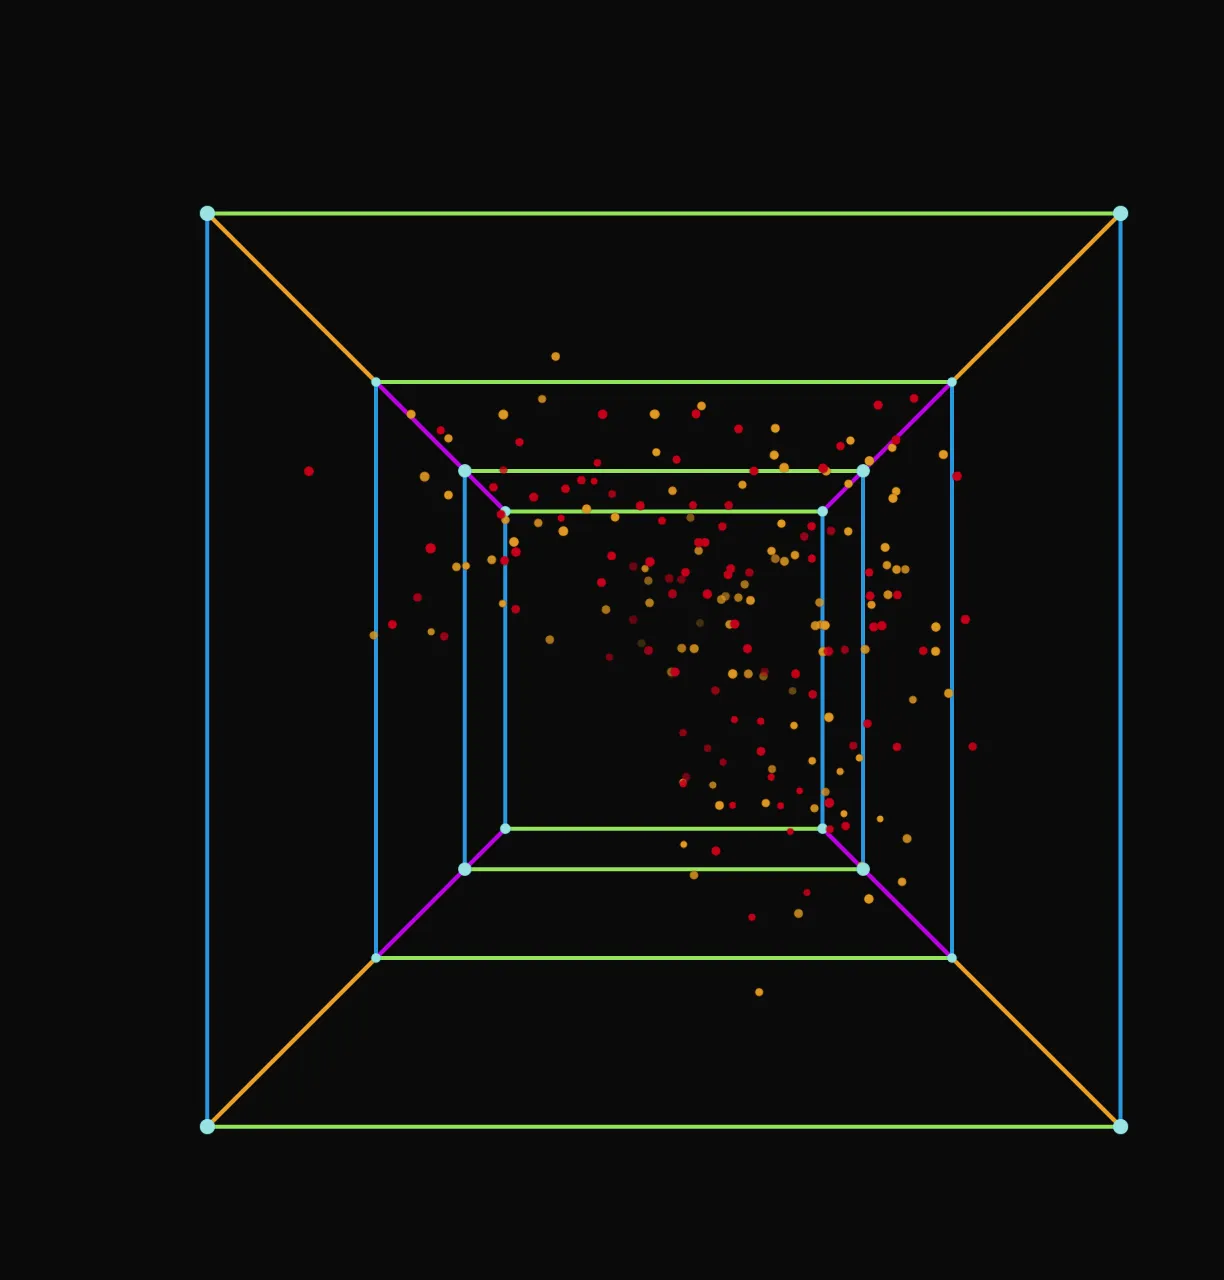
Projeté depuis douze dimensions sur trois axes, un nuage superpose à l'écran des points qui sont loin l'un de l'autre dans les dimensions cachées. Enable Dim Fading estompe les points dont la position tient surtout à ces dimensions invisibles : un point plein est là où il paraît, un point estompé ne l'est pas. Show hidden-mass inverse la lecture pour isoler les points trompeurs.
Filtrer, cerner, sélectionner
Filtering combine trois volets de critères : libellés (Show, Hide), groupes, et valeurs d'axes lues sur l'étage du pipeline choisi. Une orbitale cerne le cœur du nuage dans toutes les dimensions à la fois, en ellipsoïde gaussien, en boîte de quantiles ou en ellipsoïde de quantiles ; Inside | Outside compte les points de part et d'autre.
En mode Select, un rectangle capture les points, et le bloc Manual Groups en fait un groupe. La fenêtre Search & Filter retrouve un point par son nom sans quitter la scène.
Lire une relation entre deux axes, ou un seuil
Bivariate Fit trace sur le nuage projeté une droite de régression, sa bande de confiance et une ellipse de dispersion, globales ou par classe. Reference Lines pose une moyenne, un zéro ou un seuil sur un axe, et une bande cible avec le décompte des lignes qui s'y trouvent.
Les valences relient chaque point à ses plus proches voisins, dans l'espace d'origine ou dans la scène, et les trajectoires relient dans l'ordre chronologique les points d'un même groupe.
Essayez-le sur vos données
Tout s’exécute dans votre navigateur : vos données ne le quittent pas.
Ouvrir TétrachoreMis à jour le 2 novembre 2026